
Краткое содержание: Сложные зубчатые механизмы. Многоступенчатые и планетарные механизмы. Кинематика рядного и ступенчатого зубчатого механизма. Формула Виллиса для дифференциальных механизмов. Кинематическое исследование типовых планетарных механизмов графическим и аналитическим методами. Постановка задачи синтеза планетарных механизмов. Условия подбора чисел зубьев. Условия соосности, соседства и сборки. Примеры решения задач по подбору чисел зубьев.
При проектировании зубчатых механизмов многих машин и приборов возникает необходимость обеспечить передачу вращения с большим передаточным отношением или при значительных межосевых расстояниях. В таких случаях применяют многозвенные зубчатые механизмы – либо редукторы, снижающие скорость вращения выходного вала по сравнению со скоростью входного звена, либо мультипликаторы, повышающие ее.
Многозвенные зубчатые механизмы подразделяются на два вида: 1) механизмы с неподвижными осями всех колес (рядовые и ступенчатые зубчатые механизмы); 2) механизмы, в которых оси отдельных колес перемещаются относительно стойки (планетарные и дифференциальные механизмы).
Механизмы с неподвижными осями зубчатых колес имеют число степеней свобод, равное единице, благодаря чему передаточное отношение постоянно.
Общее передаточное отношение многозвенного зубчатого механизма равно произведению передаточных отношений отдельных ступеней:
Рядовые зубчатые механизмы представляют собой последовательное соединение нескольких пар зубчатых колес (рис. 14).
Общее передаточное отношение рядового зубчатого механизма постоянно и равно обратному отношению чисел зубьев или радиусов крайних колес:

Ступенчатые зубчатые механизмы (рис. 15) представляют собой последовательное соединение блочных (спаренные колеса 1 и 2; 2 ” и 3) или одиночных зубчатых колес. В общем случае при j колесах и t внешних зацеплениях полное передаточное отношение ступенчатой передачи

т.е. равно отношению произведения чисел зубьев ведомых колес к произведению ведущих колес.

Зубчатые механизмы с подвижными осями имеют колеса с движущимися геометрическими осями, которые называются саттелитами. На рис. 16 показана схема планетарного механизма: подвижное звено – h , в котором помещены оси саттелитов, называется водилом; вращающееся неподвижной оси колесо – 1 , по которому обкатываются саттелиты, называется центральным; неподвижное центральное колесо – 3 называется опорным . Как правило, планетарные механизмы изготовляются соосными, это означает, что оси колес 1, 3 и водила h находятся на одной прямой.

Обычно у реального механизма имеется несколько симметрично расположенных саттелитов. Их вводят для того, чтобы снизить усилия в зацеплении, разгрузить подшипники центральных колес, улучшить уравновешивание водила. Но при кинематических расчетах учитывается только один саттелит, так как остальные являются пассивными в кинематическом отношении.
Аналитический метод исследования планетарных механизмов основан на способе обращения движения. Всем звеньям механизма сообщается угловая скорость, равная по величине и противоположная по направлению угловой скорости водила . Тогда водило становится неподвижным, и механизм из планетарного обращается в зубчатый механизм, состоящий из нескольких последовательно соединенных пар зубчатых колес (1,2 и 2`3 ). Передаточные отношения планетарного механизма и обращенного механизма связаны условием:
Эта формула справедлива для любой схемы планетарного редуктора при наличии неподвижного центрального колеса. Значит, передаточное отношение от любого саттелита k к водилу при неподвижном опорном колесе j равно единице минус передаточное отношение от этого же колеса к опорному в обращенном механизме:

Если в планетарном механизме (рис. 16) освободить от закрепления опорное колесо 3 и сообщить ему вращательное движение, то механизм превратится в дифференциал со степенью свободы W = 2 (рис. 17).

Для кинематического исследования дифференциальных механизмов используются формула Виллиса, полученная так же на основе метода обращения движения:

Где - передаточное отношение в обращенном движении ().
Графическое определение передаточного отношения многозвенных механизмов зубчатых можно осуществить методом планов скоростей (треугольников скоростей). Треугольники скоростей можно построить, если известны линейные скорости не менее двух точек звена (по величине и направлению). Используя этот метод и построив треугольники скоростей (рис.18), можно получить наглядное представление о характере изменения скоростей от одного вала к другому, и можно определить графически угловую скорость любого звена (колеса).
Исходные данные: m – модуль зацепления, z i - числа зубьев колес, .
Определить передаточное отношение механизма .

Решение. Построим кинематическую схему механизма в масштабе , определив радиусы делительных окружностей зубчатых колес
Найдем линейную скорость т. А в зацеплении звеньев 1 и 2
В системе координат r0V
построим треугольники распределения линейных скоростей звеньев. Для этого из точки а
с ординатой r 1
в выбранном произвольном масштабе 

Постановка задачи синтеза планетарных механизмов.
При проектировании планетарных механизмов необходимо, кроме требований технического задания (заданного передаточного отношения), выполнять ряд условий связанных с особенностями планетарных и многопоточных механизмов. Задача проектирования и в этом случае может быть разделена на структурный и метрический синтез механизма. При структурном синтезе определяется структурная схема механизма, при метрическом - определяются числа зубьев колес, так как радиусы зубчатых прямо пропорциональны числам зубьев
r i = m × z i / 2 .
Для типовых механизмов первая задача сводится к выбору схемы из набора типовых схем. При этом руководствуются рекомендуемым для схемы диапазоном передаточных отношений и примерными оценками ее КПД. После выбора схемы механизма необходимо определить сочетание чисел зубьев его колес, которые обеспечат выполнение условий технического задания - для редуктора это передаточное отношение и величина момента сопротивления на выходном валу. Передаточное отношение задает условия выбора относительных размеров зубчатых колес - чисел зубьев колес, крутящий момент задает условия выбора абсолютных размеров - модулей зубчатых зацеплений. Так как для определения модуля необходимо выбрать материал зубчатой пары и вид его термообработки, то на первых этапах проектирования принимают модуль зубчатых колес равным единице, то есть решают задачу кинематического синтеза механизма в относительных величинах.
При кинематическом синтезе (подборе чисел зубьев колес) задача формулируется так: для выбранной схемы планетарного механизма при числе сателлитов и заданном передаточном отношении необходимо подобрать числа зубьев колес, которые обеспечат выполнение ряда условий.
Целью работы является приобретение умения определять передаточное отношение зубчатых механизмов и абсолютные угловые скорости их звеньев.
6.1. Основные сведения из теории
Зубчатые механизмы в большинстве своем служат для передачи вращательного движения от одного вала к другому, при этом может изменяться величина и направление угловой скорости. Различают зубчатые механизмы с неподвижными осями колес (рис. 6.1 и 6.2) и механизмы, имеющие в своем составе зубчатые колеса (сателлиты), оси которых движутся в пространстве (рис. 6.3,а и 6.3,б).
В механизме зубчатые колеса, например j и k , вращаются в общем случае с разными угловыми скоростями ω j и ω k соответственно. Отношение этих угловых скоростей называется передаточным отношением и обозначается буквой i с соответствующими индексами. Таким образом, величины
являются передаточными отношениями одной и той же передачи, только в первом случае входным звеном считается колесо j, а выходным – колесо k, а во втором случае наоборот. Из выражения (6.1) следует, что
В простейших зубчатых механизмах, состоящих из двух зубчатых колес 1 и 2 , оси которых неподвижны (рис. 6.1), передаточное отношение можно выразить не только через отношение угловых скоростей, но и через отношение их чисел зубьев. Действительно, в полюсе Р имеют место следующие соотношения:

где – начальные диаметры колес 1 и 2 ; – числа зубьев колес 1 и 2 .

Таким образом, для простейшего зубчатого механизма с цилиндрическими зубчатыми колесами, оси которых неподвижны, можно записать
Знак «+» в формуле (6.3) принято ставить в том случае, когда угловые скорости колес одного направления (внутреннее зацепление, рис. 6.1,б).
В тех случаях, когда необходимо передать движение между валами, расположенными далеко друг от друга, и обеспечить большое передаточное отношение, используют сложные (многоступенчатые) зубчатые механизмы. На рис. 6.2 дан пример многоступенчатого механизма, содержащего зубчатые колеса с неподвижными осями. Общее передаточное отношение такого механизма равно произведению передаточных отношений всех зацепляющихся пар колес
Зубчатые механизмы, изображенные на рис 6.3, содержат колесо 2 (сателлит), ось которого перемещается в пространстве с помощью звена Н , называемого водилом, а также колеса 1 и 3 (рис. 6.3,а), вращающиеся вокруг неподвижной центральной оси и называемые центральными. В механизме на рис. 6.3,б одно из центральных колес (колесо 3 ) – неподвижно.
Если степень подвижности W такого механизма равна единице (рис. 6.3,б), то он называется планетарным, если двум и более – дифференциальным.
Передаточное отношение механизма можно определить с помощью метода обращения движения. Суть его заключается в том, что всем звеньям механизма мысленно дается дополнительное вращение с угловой скоростью , равной по величине угловой скорости водила в направлении, противоположном вращению водила. Если обозначить абсолютные угловые скорости (то есть скорости относительно неподвижной системы координат) звеньев реального механизма с сателлитами на рис. 6.3,а через , , , (нижние индексы соответствуют номеру звеньев), то в обращенном движении те же звенья будут иметь новые угловые скорости (обозначим их с верхним индексом Н):
Тогда водило и оси сателлитов становятся как бы неподвижными и получается так называемый обращенный механизм, представляющий собой многоступенчатый механизм с неподвижными осями колес (рис. 6.3,в).
Передаточное отношение от первого звена к третьему для обращенного механизма запишется в следующем виде
Формула (6.6) называется формулой Виллиса. Здесь – передаточное отношение простой передачи при остановленном водиле, равное

Задаваясь двумя скоростями по формуле (6.6) можно определить третью скорость. Заметим, что формулу Виллиса можно записать для двух любых звеньев. Например, по формуле
Одна пара зубчатых колес
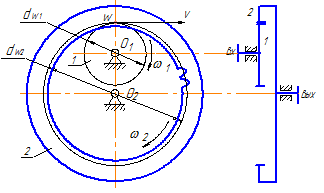
Рисунок 35


При пересопряжении зубьев следующий зуб второго колеса должен попасть в следующую впадину первого, т.е. шаги на начальных окружностях находящихся в зацеплении колес должны быть одинаковыми:
Таким образом, для одной пары колес передаточное отношение прямо пропорционально отношению угловых скоростей и обратно пропорционально отношению чисел зубьев колес, составляющих пару:
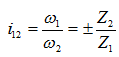
Знак передаточного отношения показывает направление вращения колеса на выходе по отношению к направлению вращения на входе:
- (+) – направления вращения на входе и на выходе совпадают. Для пары колес направление вращения совпадает при внутреннем зацеплении (рисунок 35б);
- (–) – колеса вращаются в противоположные стороны. Это происходит при внешнем зацеплении (рисунок 35а).
На рисунке 35 дана фронтальная проекция передач, а также их условное изображение на кинематических схемах при виде сбоку (или в разрезе).
Многоступенчатая передача
Для увеличения кинематического эффекта несколько зубчатых пар могут последовательно соединяться в единый механизм . Такой механизм называется многоступенчатым зубчатым механизмом или многоступенчатой передачей . Схема одного из таких механизмов приведена на рисунке 36.

Рисунок 36
Запишем передаточные отношения для каждой пары колес данного механизма:
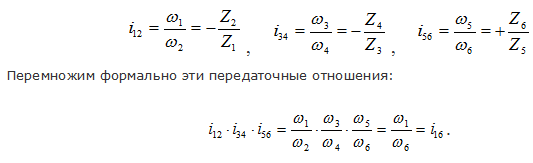
Из схемы видно, что колеса 2 и 3 находятся на одном валу и вращаются с одной угловой скоростью (ω 2 = ω 3 ), аналогично ω 4 = ω 5 . Поэтому в приведенном выше уравнении эти члены сократились.
Таким образом, общее передаточное отношение многоступенчатого механизма равно произведению частных передаточных отношений ступеней, из которых состоит данный механизм:

В этой формуле “m” – число передач внешнего зацепления (если число передач внешнего зацепления четное, то знак «+», т.е. колеса на входе и на выходе вращаются в одну сторону; если нечетное, то знак «–». Количество передач внутреннего зацепления не учитывается, т.к. внутреннее зацепление не изменяет направление вращения).
В приведенном примере m=2 (пары Z 1* Z 2 и Z 3* Z 4 ; пара Z 5* Z 6 – пара внутреннего зацепления) и, таким образом, колеса «1» и «6» вращаются в одну сторону.
Планетарные и дифференциальные механизмы
В практике применяются зубчатые механизмы, имеющие колеса с подвижными геометрическими осями (сателлиты ). Такие механизмы называются планетарными (если имеют одну степень свободы) или дифференциальными (если степень свободы равна двум).
Планетарные и дифференциальные механизмы позволяют получить более высокий кинематический эффект, более высокий кпд , более удобную компоновку. Дифференциальные механизмы позволяют также раскладывать одно движение на два или складывать два движения в одно.

Рисунок 37
На рисунке 37 приведен пример дифференциального (рисунок 37 а) и планетарного механизмов (рисунок 37 б). В этих механизмах колесо «2» имеет подвижную геометрическую ось – это и есть сателлит.
Неподвижная геометрическая ось, вокруг которой движется ось сателлита, называется центральной осью . Колеса, геометрические оси которых совпадают с центральной, также называются центральными (на рисунке 37 колеса «1» и «3» – иногда такие колеса называют солнечными). Звено , соединяющее ось сателлитов с центральной осью, называется водилом (водило обычно обозначается «H»).
Записываем уравнение передаточного отношения между центральными колесами этого многоступенчатого механизма (для того, чтобы отличить передаточное отношение механизма с остановленным водилом от первоначально заданного, в верхнем индексе ставят обозначение водила H. Для данного примера читается – передаточное отношение от первого к третьему при остановленном водиле):

Формулу такого типа, полученную на основе метода обращения движения, называют формулой Виллиса. В данном конкретном механизме (рисунок 38) имеется еще одна особенность – колесо 2 входит последовательно в два зацепления (с первым и третьим колесами), являясь ведомым для первого колеса и ведущим – для второго.
Полученная формула является универсальной для обоих механизмов, изображенных на рисунке 37. Дифференциальный механизм, изображенный на рисунке 37а, имеет две степени свободы, а поэтому для определенности движения надо задать законы движения двум звеньям. При этом возможны следующие варианты:
- заданы ω 1 и ω 3 ; из записанной формулы определяется ω H (вариант, изображенный на рисунке 37 а);
- заданы ω 1 и ω H ; из записанной формулы определяется ω 3 ;
- заданы ω H и ω 3 ; из записанной формулы определяется ω 1 .
Так как звеньям можно задавать любые законы движения, то, как частный случай, одному из центральных колес зададим угловую скорость, равную нулю. Например, в рассматриваемом механизме зададим ω 3 =0 , другим словами, затормозим третье колесо. Таким приемом отнимается одна из двух степеней свободы, и механизм из дифференциального превращается в планетарный (рисунок 37 б).
Таким образом, планетарный механизм это частный случай дифференциального, когда одно из центральных колес неподвижно (заторможено).
Поэтому решаются эти механизмы совершенно одинаково, по одним и тем же уравнениям, только в планетарном механизме для неподвижного колеса в уравнение подставляется значение угловой скорости, равное нулю. Для изображенного на рисунке 37б планетарного механизма.
Нормальное функционирование (работоспособность) передач, прежде всего, определяется нагрузкой на механизм, характеризуемой силовыми параметрами, которые нагружают ее при эксплуатации. Нагрузка на элементы машин и механизмов, в том числе и зубчатые передачи, как отмечалось ранее, прежде всего формируется статическим и динамическим сопротивлением движению рабочего органа при его функционировании, приведенным к анализируемым элементам. Первичный силовой анализ проводится при установившемся движении (). Задача силового анализа механических передач, в том числе зацеплением, заключается в определении действующих в контактирующих элементах сил. Исходными данными для выполнения задачи являются крутящие моменты на шестерне и колесе , либо на одном из них, вид передачи и ее геометрические параметры (диаметры делительных окружностей ; угол зацепления ; угол наклона зубьев и т.д.). Значения Т 1 и Т 2 заданы в техническом задании на проектирование передачи в целом, а геометрические параметры устанавливаются в проектных расчетах на предыдущих этапах процесса проектирования, а в проверочных – также заданы в ТЗ (рис.2.4а ).

Основные положения модели расчетной:
1. Силы взаимодействия зубьев как векторные величины характеризуются точками приложения, направлением и модулем. При выборе точки приложения этих сил руководствуются следующим. Из теории работы зубчатых механизмов известно, что при вращении колес линия контакта зубьев перемещается от головки зуба до ее ножки, образуя рабочую (активную) поверхность (рис.4.2б), и сила взаимодействия по высоте зуба в силу изменения радиуса ее приложения будет переменной. В силовых расчетах зубчатых передач обычно пренебрегают изменением плеча этой силы и считают точкой приложения полюс зацепления.
2. Построение модели силового анализа любого технического устройства, в том числе обсуждаемого, начинают с выявления физической природы сил, возникающих в нем при эксплуатации.
2.1. Передача движения с ведущего элемента на ведомый в передачах зацеплением осуществляется давлением зубьев шестерни и колеса , по соответствующим линиям контакта. В силовых моделях полагают удельное нормальное давление равномерно распределенным по длине линии контакта (ширине зуба – b) передач зацеплением и поэтому его заменяют равнодействующей , приложенной в среднем по ширине зуба сечении (рис.2.4б ). Для контактирующих неподвижных тел, как известно, эта сила направлена по нормали к поверхностям контакта.
2.2. В связи с наличием относительного движения (перекатывания) зубьев, в зацеплении будет иметь место сила трения, величина которой (рис.2.4б). При коэффициенте трения качения 
2.3. В силу неизбежных при изготовлении зубчатых колес ошибок в шаге при постоянной мгновенной угловой скорости ведущего зубчатого колеса , скорость , даже при установившемся движении, что приводит к возникновению в зацеплении динамического момента и соответствующей силы (рис.2.4в ):

где - приведенный момент инерции. В общепринятой методике первичного силового анализа динамическую силу опускают, а учитывают ее непосредственно в прочностных расчетах зубчатых передач (см. ниже).
Расчетная схема для определения модуля силы взаимодействия и ее составляющих строится на основе предыдущих положений модели силового анализа (рис. 2.4). При этом силу взаимодействия для удобства дальнейших расчетов принято раскладывать на составляющие: тангенциальную – , радиальную – и осевую – . Определение составляющих силы взаимодействия при заданных крутящих моментах естественно начать с тангенциальных составляющих (рис 2.5а ).
Из условий равновесия шестерни и колеса (рис 2.5а ) можно записать:
Отсюда, как для прямозубой, так и косозубой передач, при пренебрежении потерями в зацеплении:
В соответствии с условиями равновесия окружные составляющие направляют так, чтобы они уравновешивали моменты (движущий на шестерне и момент сопротивления на колесе).
Для радиальных составляющих в цилиндрических передачах, как и для тангенциальных, очевидно соотношение . Величина этой составляющей в прямозубой передаче (рис 2.5a ):
В косозубой передаче радиальную составляющую в соответствии с (рис 2.5в ) можно записать в следующем виде.


